La prothèse totale de genou est un des traitements de l’arthrose du genou. Plus de 100000 prothèses totales de genou sont posées chaque année en France.
Les séries à moyen et long terme ont montrés de bons résultats en termes d’amélioration fonctionnelle des patients et de survie des implants. Malgré ces bons résultats jusqu’à 20% des patients restent insatisfaits après la pose d’une prothèse totale de genou et cela en l’absence de complications. Jusqu’à un patient sur deux présente des symptômes résiduels. Les causes des cette insatisfaction sont: la douleur, la sensation d’un genou ne fonctionnant pas correctement, des amplitudes articulaires réduites et la déception des patients par rapport à leur attente quand à cette opération.
L’équilibrage ligamentaire pour améliorer la satisfaction des patients
Le mauvais équilibrage ligamentaire est une des causes de ces mauvais résultats car il est source de douleurs, de sensation de genou ne fonctionnant pas correctement et d’amplitudes articulaires réduites. C’est en tout cas une des causes majeures de révision à court terme des prothèse totales de genou. Il est démontré que l’évaluation et l’équilibrage des espaces entre le fémur et le tibia et la stabilité du genou peuvent améliorer les résultats et la satisfaction des patients.
Evaluer l’équilibrage ligamentaire
L’évaluation de l’équilibre des tissus mous péri articulaires (et donc des ligaments) lors de la pose d’une prothèse totale de genou est généralement effectuée par le chirurgien en per-opératoire par la mise en tension manuelle de ces ligaments à différents degrés de flexion avant ou après l’insertion des implants d’essai. Cette sensation subjective ne rend pas compte du véritable équilibre ligamentaire en particulier lorsque les angles de flexion du genou augmentent.
Des capteurs de force per opératoires positionnés entre le fémur et le tibia peuvent rendre compte de cette tension ligamentaire.
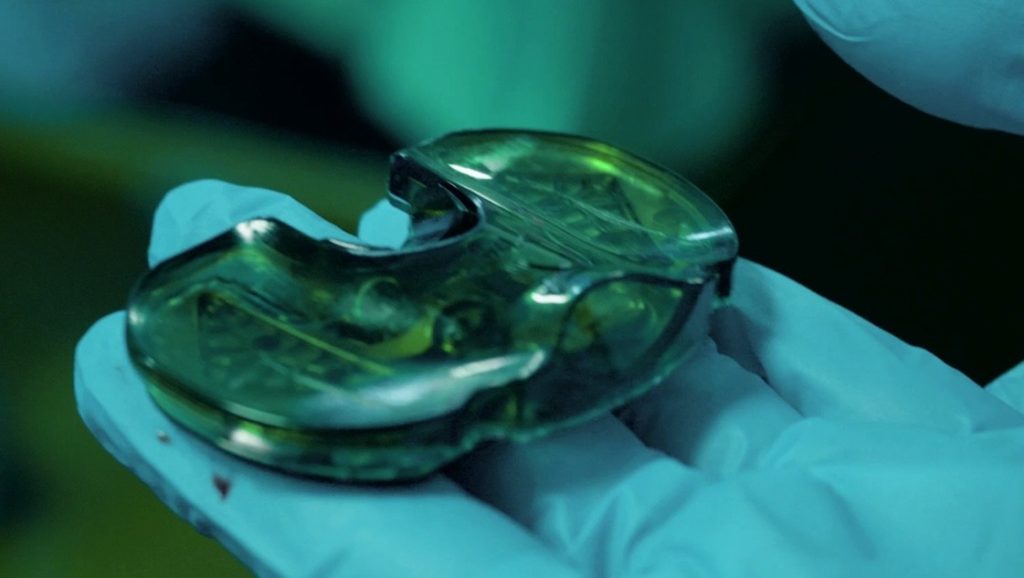
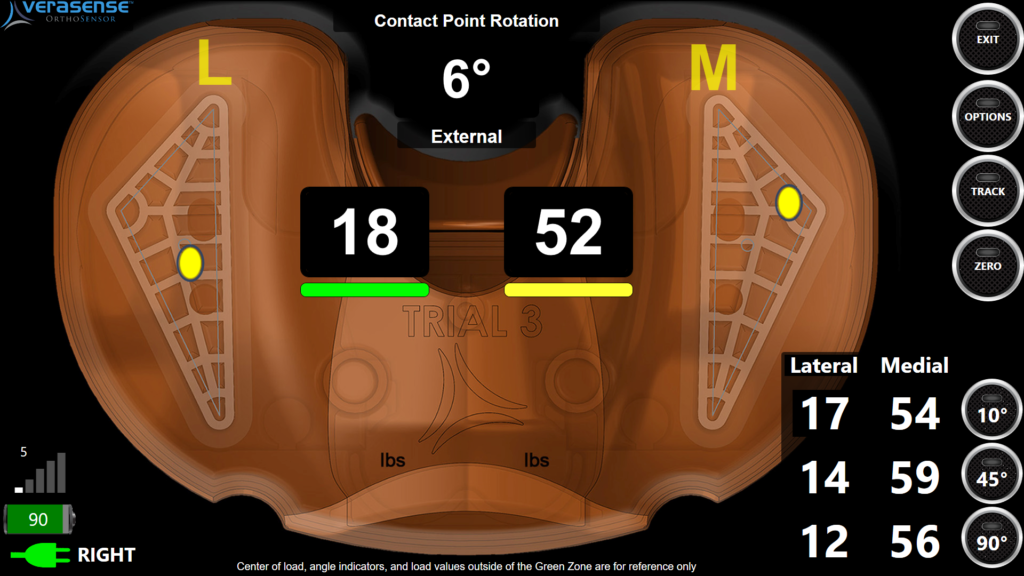
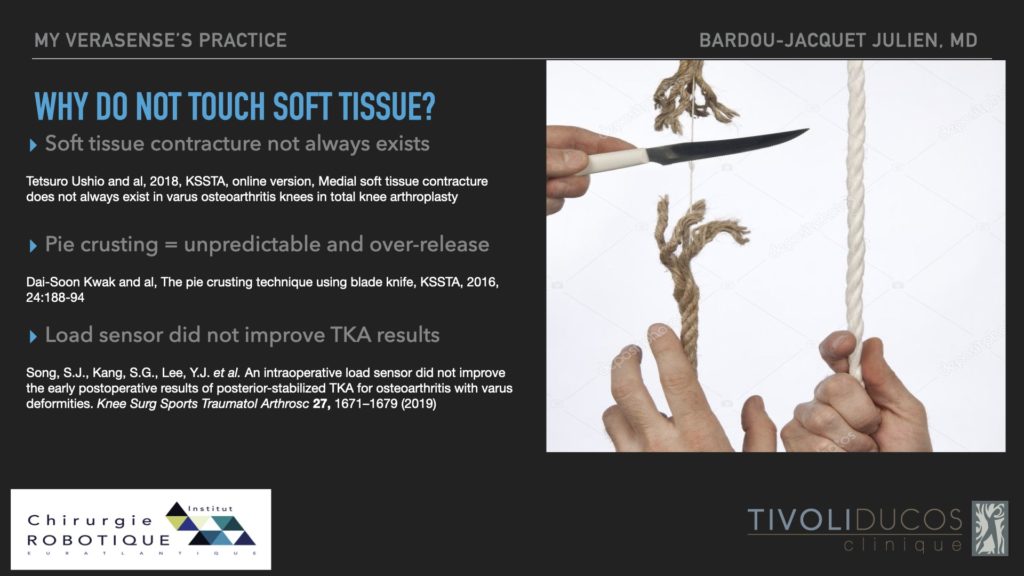
Les données chiffrées permettent au chirurgien d’équilibrer la tension ligamentaire en relâchant les tissus mous péri articulaires ou en recoupant l’os. Les gestes au niveau des parties molles sont justifiés par une rétraction des ligaments secondaire à la déformation du genou dans la gonarthrose . Cependant cette rétraction ligamentaire dans la gonarthrose n’est pas toujours présente, et les gestes de relâchement de ces parties molles sont peu précis et peu productibles. C’est pourquoi, malgré l’utilisation de capteurs de force per opératoire il n’y a pas d’amélioration de la satisfaction des patients avec cette technique chirurgicale.
L’autre moyen d’améliorer l’équilibrage ligamentaire peut se faire par le positionnement des implants. Il existe plusieurs manières de déterminer le positionnement des implants: l’alignement mécanique, l’alignement anatomique, l’alignement dit fonctionnel, l’alignement cinématique et enfin l’alignement cinématique restreint.
Les différents type d’alignement
- L’alignement mécanique.
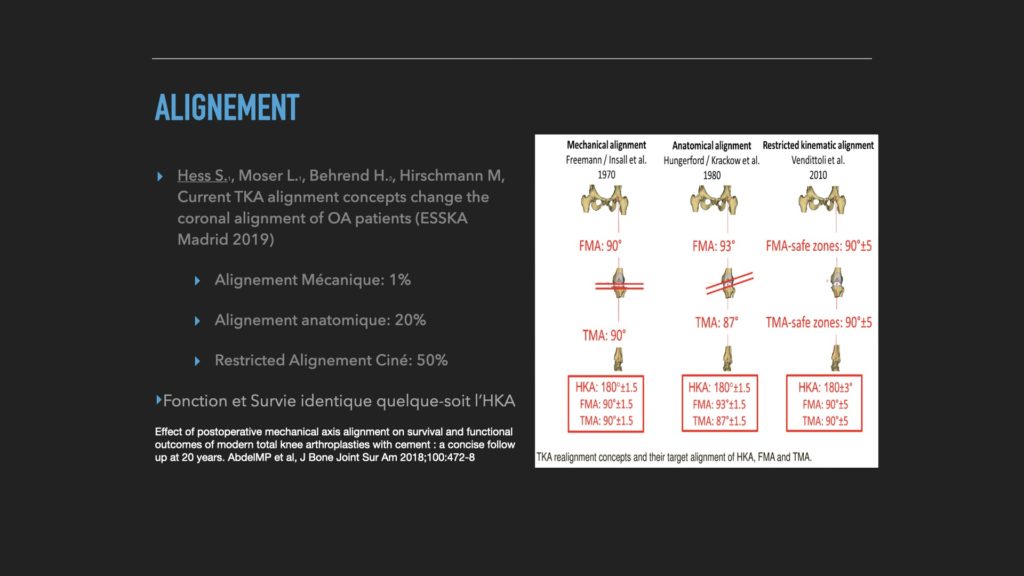
Les principes de l’alignement mécanique est un membre inférieur en rectitude avec un angle hanche-genou-cheville à 180° +/-3° avec des coupes osseuses à 90°. Pour ce faire, les composants tibial et fémoral sont implantés perpendiculairement à l’axe mécanique du tibia et du fémur. Le composant fémoral doit ensuite être positionné en rotation latérale pour obtenir un espace entre le fémur et le tibia en flexion équilibrée, c’est à dire équivalent à celui en extension. Cependant, en raison des variations de l’anatomie normale du genou, la technique modifie l’orientation native du genou du patient et souvent dans les 3 dimensions. Cet alignement mécanique ne reproduit l’anatomie native du genou que chez 5,6% des hommes et 3,6% des femmes. Cela a un impact sur l’équilibre ligamentaire, la course rotulienne , la fonction du quadriceps et la cinématique générale de l’articulation. L’alignement mécanique ne permet pas d’avoir des espaces inter osseux équilibré et impose des gestes d’allongement au niveau des ligaments qui sont difficilement quantifiable et reproductible.
- L’alignement anatomique
Le principe de base est le même que pour l’alignement mécanique, à savoir un membre inférieur en rectitude (angle hanche, genou cheville à 180° +/-3°). Ce qui diffère est une interligne articulaire oblique par rapport au plan du sol. Cela est rendu possible par une coupe osseuse fémorale distale à 3° de valgus par rapport à l’axe mécanique du fémur et une coupe osseuse tibiale à 3° de varus par rapport à l’axe du tibia. Ce type d’alignement reproduit l’anatomie native dans moins de 20% des cas. Il aboutit donc lui aussi à la nécessité d’un équilibrage ligamentaire par des geste d’allongement au niveau des parties molle.
- L’alignement fonctionnel
Lors de la pose d’une prothèse totale de genou selon les principes de l’alignement fonctionnel les ligaments sont mis en tension par manoeuvres externes faites par le chirurgien puis les coupes osseuses sont déterminées pour avoir cet espace constant entre le fémur et le tibia, en extension et à 90° de flexion. L’orientation des coupes osseuses respecte au mieux les principes de l’alignement mécanique en essayant de récupérer l’obliquité native de l’interligne articulaire. Ces principes sont un membre inférieur en rectitude (angle HKA 180+/-3°) avec des coupes osseuses dans le plan frontal pour le fémur et le tibia à 90° de l’axe mécanique. Pour la coupe fémorale distale elle est modulé de +/- 3° pour équilibrer l’espace en extension. La rotation de l’implant fémoral dans le plan horizontal est déterminé par rapport à l’axe trans épicondylien et peut être modifié jusqu’à 3° de rotation externe pour équilibrer l’espace en flexion. Dans le plan coronal, la position de l’implant tibial sera alignée sur l’axe mécanique tibial, puis modifiée pour équilibrer les écarts en flexion et en extension jusqu’à 3° de varus. La position tibiale en valgus sera évitée. Dans le plan sagittal, la position de l’implant tibial sera réglée pour correspondre à la pente tibiale postérieure native du patient, modifiée pour équilibrer l’espace en flexion si nécessaire. Dans le plan axial, l’implant tibial sera positionné en utilisant la ligne d’Akagi. La taille de l’implant tibial sera choisie avec la plus grande taille qui ne dépasse pas la couverture osseuse antéro-postérieure et médiolatérale tout en obtenant une rotation correcte. L’implant sera positionné au centre entre les bords osseux corticaux antéro-postérieurs et médio-latéraux.
Mais là encore la tension ligamentaire est déterminée manuellement par le chirurgien avant les coupes osseuses ce qui est peu précis et reproductible.
- L’alignement cinématique et l’alignement cinématique restreint.
Le grand principe de l’alignement cinématique est de respecter l’orientation des surfaces articulaires pré arthrosiques du fémur et du tibia en réalisant un resurfaçage du genou. Cela se traduit par des coupes osseuses retirant la juste quantité d’os et de cartilage correspondant à l’encombrement prothétique (Howell, S. M.; Shelton, T. J.; Hull, M. L. 2018, Howell, S. M. 2019). Le problème étant pour les déformations extrêmes de certains genoux (18% de varus de plus de 5° au niveau du tibia). Ces déviations extrêmes peuvent faire craindre à des descellements prématurés ou une mauvaise cinématique du genou.
Le concept d’alignement cinématique restreint respecte les principes fondateurs de l’alignement cinématique tout en bornant les extrêmes (Rivière, C.; Vigdorchik, J. M.; Vendittoli, P. A. 2019). Selon ses défenseurs (Blakeney, W.; Beaulieu, Y.; Kiss, M. O.; Rivière, C.; Vendittoli, P. A. 2019) il permet en théorie d’obtenir des espaces constant entre le fémurs et le tibia sans gestes chirurgicaux d’allongement au niveaux des ligaments. Cependant cette évaluation n’a été faite que sur des scanner mais jamais en per opératoire donc sans prendre en compte la tension ligamentaire. Et selon Hirschmann les principes de l’alignement cinématique restreint de reproduisent l’anatomie que chez 31,3% des hommes et 45,1% des femmes
Ainsi aucun principe d’alignement et de positionnement des implants ne permet de reproduire l’anatomie et donc la tension ligamentaire. Même l’alignement cinématique ne permet pas d’avoir des tensions ligamentaires reproductibles et interprétable (Shelton TJ, Howell SM, Hull ML. Is There a Force Target That Predicts Early Patient-reported Outcomes After Kinematically Aligned TKA?. Clin Orthop Relat Res. 2019;477(5):1200‐1207.)
Ainsi quelque-soit le type de technique chirurgicale choisie pour la pose des implants, il reste toujours une balance ligamentaire imparfaite. La solution d’équilibrer cette balance ligamentaire par des gestes sur les parties molles péri articulaires n’est ni fiable, ni reproductible (Kwak, D. S.; In, Y.; Kim, T. K.; Cho, H. S.; Koh, I. J. 2016).
Grâce à la combinaison de la robotique et des capteurs de force per opératoire l’équilibrage ligamentaire lors de la pose des prothèse totales de genou est quantifiable et reproductible.
Technique chirurgicale :
- Planification pré opératoire
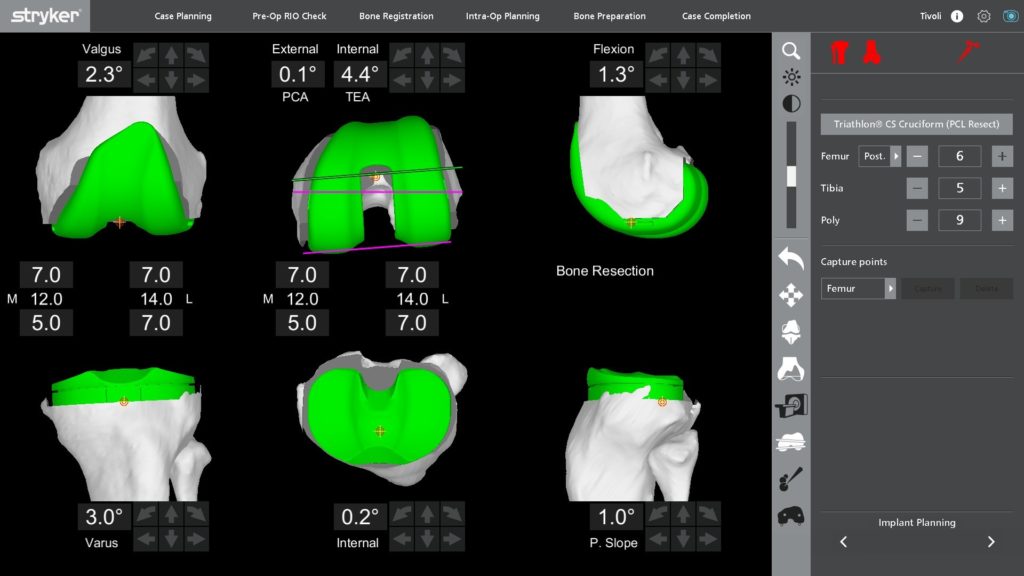
Elle est faite sur la base du scanner pré opératoire en respectant les principes de l’alignement cinématique restreint (Blakeney, W.; Beaulieu, Y.; Kiss, M. O.; Rivière, C.; Vendittoli, P. A. 2019). Les principes de l’alignement cinématique sont de respecter l’orientation des surfaces articulaires pré arthrosiques en réalisant un resurfaçage du genou. Cela se traduit par des coupes osseuses retirant la quantité d’os et de cartilage correspondant à l’encombrement prothétique (Howell, S. M. 2019). En ce qui concerne la prothèse Triathlon STRYKER l’encombrement prothétique du fémur est de 8,5MM en distal et 8,5MM en postérieur. En ce qui concerne le tibia avec un insert en polyéthylène dit de 9MM, il est de 9,24MM pour les implants en tritanium (sans ciment) et 9,4MM pour les implants cimentés en comptant l’épaisseur de ciment. On considère approximativement que l’épaisseur normal du cartilage est de deux millimètres sur toute la surface du tibia et du fémur (Li, G.; Park, S. E.; DeFrate, L. E.; Schutzer, M. E.; Ji, L.; Gill, T. J.; Rubash, H. E. 2005, Li, H.; Hosseini, A.; Li, J. S.; Gill, T. J.; Li, G. 2012). Ainsi on définit nos coupes osseuses sur le scanner par rapport à l’os sous chondral. Ces coupes osseuses sont positionnées dans un premier temps pour réséquer 6,5MM en fémoral distal médial et latéral et 6,5MM en fémoral postérieur médial et latéral. En ce qui concerne le tibia, le coupes osseuses retirent 7MM en médial et en latéral dans le plan frontal. La pente postérieur dans le plan sagittal sera entre 0 et 5° en fonction de la pente du condyle latéral. Les principes de l’alignement cinématique restreint mettent des bornes aux différentes angulations de ces coupes osseuses dans le plan frontal. Ainsi, l’axe mécanique du membre inférieur est maintenu à 180° +/- 3° et les coupes osseuses dans le plan frontal du tibia et du fémur ne doivent pas dévier de plus de 5° par rapport à l’axe mécanique de chaque os. Il faut donc ajuster la planification pré opératoire cinématique pour respecter les principes de l’alignement cinématique restreint. Cet ajustement se fait en deux étapes. Dans un premier temps on ajuste les angles LDFA et MPTA indépendamment s’ils sont supérieurs à 5° de déviation par rapport à leur propre axe mécanique. Puis dans un second temps si la déviation de l’angle HKA est supérieur à 3° on ajuste à nouveau ces angles LDFA et MPTA. On ajuste ces angles en gardant une épaisseur de résection fixe du côté sain et on modifie l’épaisseur de coupe du côté usé. Tout cela en essayant de maintenir l’angulation initiale de l’interligne articulaire native prédéfinie dans le plan frontal.
- L’intervention chirurgicale
Le patient est en décubitus dorsal, pas de garrot à la racine de la cuisse, sous anesthésie générale, protocole RAAC, voie d’abord parapatellaire médiale, positionnement des marqueurs de positionnements passif au niveau du fémur et du tibia, acquisition nécessaire à la navigation selon le protocole MAKO. Mise en tension des ligaments collatéraux avant les coupes osseuses par des cals métalliques préhensibles d’incrémentantion millimétrique. Acquisition des données d’alignement, d’amplitudes et d’espaces entre le fémur et le tibia de l’extension à la flexion maximal.
2.1.Ajustement per opératoire avant les coupes osseuses
Au cours de l’intervention chirurgicale, une modification du positionnement des implants est effectuée après mise en tension des ligaments collatéraux pour obtenir des écarts constant de 18MM entre le fémur et le tibia en flexion à 90° et en extension. Ces modifications sont faites en restant dans les limites de l’alignement mécanique qui est un axe HKA à 180+/- 3°. Aucun geste d’allongement des parties molles n’est effectué.
2.2.Réalisation des coupes osseuses et mesure des pressions
Validation puis réalisation des coupes osseuses avec le bras robotisé MAKO STRYKER. Positionnement des implants d’essai, positionnement du capteur de pression VERASENSE ORTHOSENSOR, fermeture de l’arthrotomie par deux points à l’angle supéromédial et inféromédial de la patella (Yoon, J. R.; Oh, K. J.; Wang, J. H.; Yang, J. H. 2015). Acquisition des données de pression selon le protocole VERASENSE (Meneghini, R. M.; Ziemba-Davis, M. M.; Lovro, L. R.; Ireland, P. H.; Damer, B. M. 2016).
2.3.Recoupe osseuse pour équilibrage ligamentaire
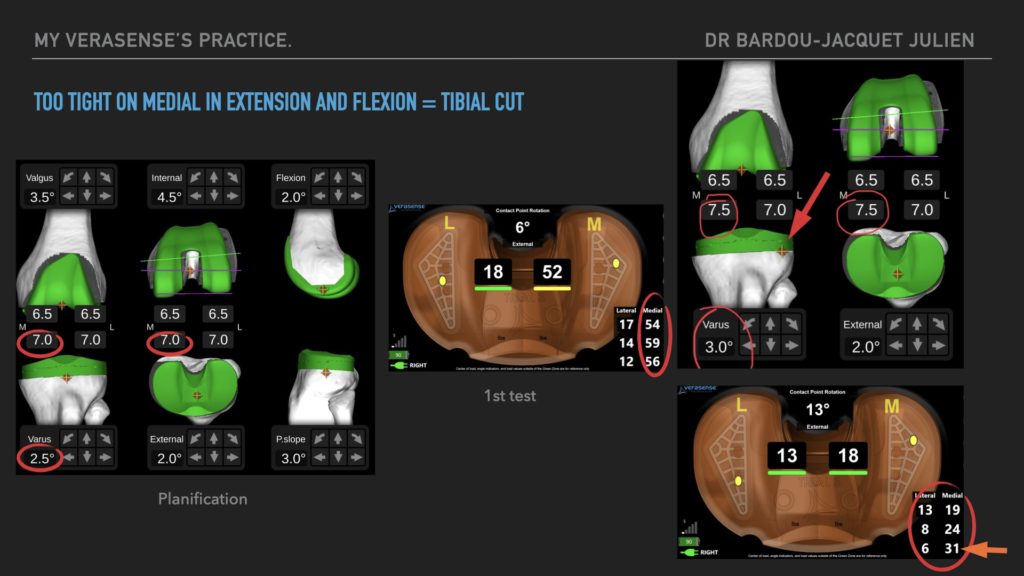
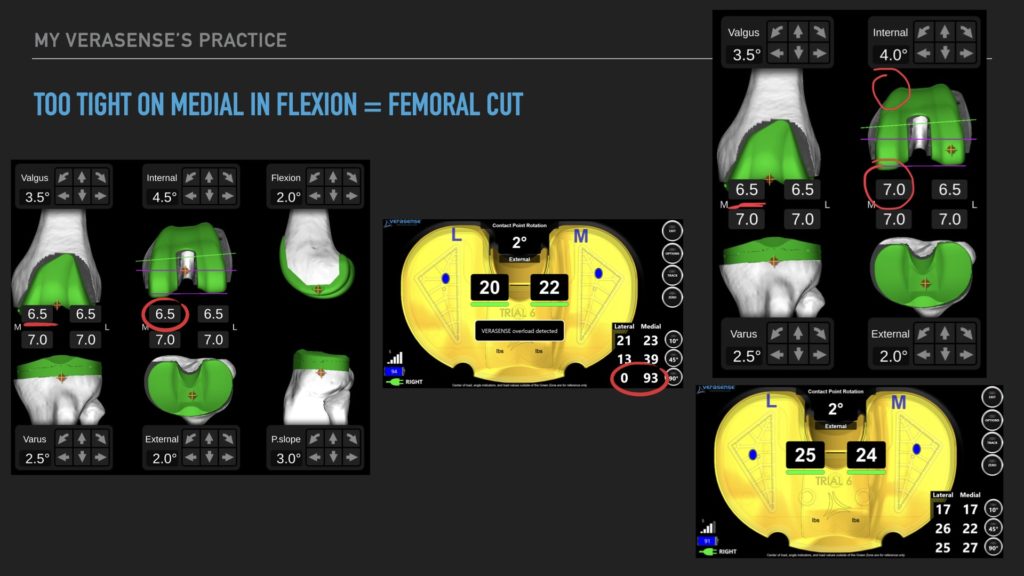
En fonction des données du capteur de force VERASENSE, validation des implants ou ajustement de la taille de l’insert en polyéthylène et/ou recoupe osseuse si nécessaire pour obtenir un équilibre tensionnel ligamentaire selon les critères définis par Gustke et al ( Gustke, K. A.; Golladay, G. J.; Roche, M. W.; Elson, L. C.; Anderson, C. R. 2017). La pression tibiofémorale médiale et latérale mesurée avec le capteur de force VERASENSE à 10 et 90° de flexion doit être comprise entre 5 et 45 lbf (pound force) et la différence entre le côté latéral et médial doit être inférieur à 15lbf. Aucun geste de libération des parties molles n’est effectué. Les recoupes osseuses sont faites grâce à la station de travail du robot MAKO en progressant de 0,5MM en 0,5MM. Le Bras robotisé MAKO permet de repositionner dans les trois plans de l’espace les coupes osseuses avec une précision de 0,5MM. Cela permet d’équilibrer le genou quelque-soit le cas de figure. Après chaque recoupe, l’équilibre ligamentaire est vérifié par le capteur de pression VERASENSE.
Tableau récapitulant les différentes possibilités de “surpression” et les recoupes allant avec:
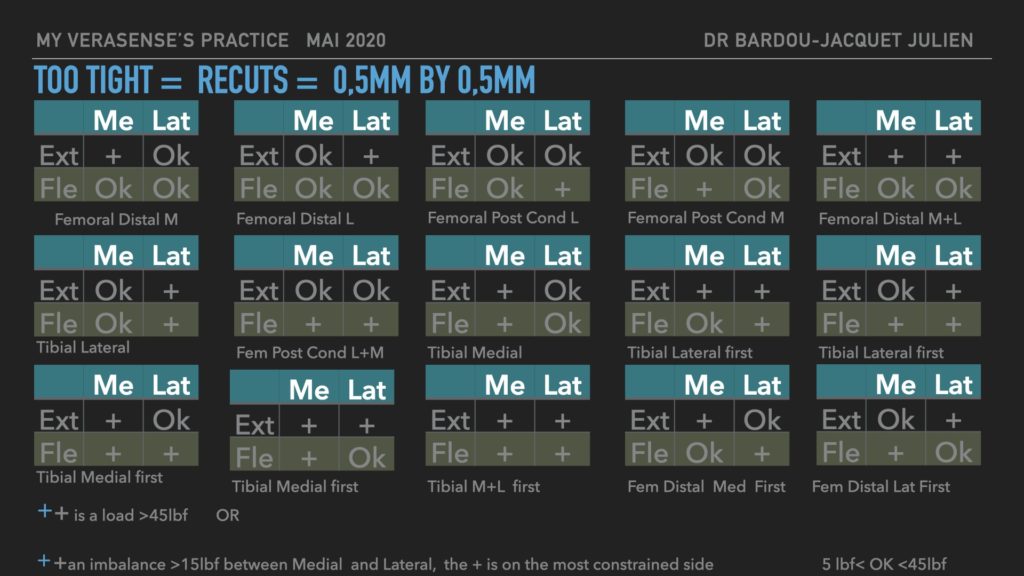
Exemple 1: “surpression compartiment médial en flexion et extension, on rajoute 0,5° de varus dans la coupe tibial en excentrant le centre de rotation en latérale. On coupe ainsi 0,5MM en médial et “presque rien” en latéral (cf Pythagore): ça marche! Genou parfaitement équilibré de manière objective.
Exemple 2: trop “serré à 90° de flexion en médial et trop lâche en latéral. On pivote le fémur dans le plan horizontal en rotation latéral avec le centre de rotation caler au condyle fémoral latéral pour couper 0,5MM de plus au condyle fémoral médial et presque rien en latéral. Contrôle avec le VERASENSE: ça marche, très certainement par remise en charge du compartiment latéral.
2.4.Fin de l’opération
Une fois l’équilibre tensionnel établit, ablation des implants d’essai, et resurfaçage de la rotule. Mise en place des implants définitifs. Prothèse Stryker Triathlon avec conservation du ligament croisé postérieur (cruciate retaining) et implant rotulien en polyéthylène asymétrique. Implants sans ciment pour le fémur et le tibia. Quand l’os est jugé de qualité médiocre le tibia et le fémur sont cimentés. Quand des recoupes osseuses en rotation au niveau du fémur altérant la congruence antérieure de l’implant fémoral, il est cimenté. Positionnement de l’insert définitif et cimentation ou non de la rotule.
Fermeture de l’arthrotomie par points séparés au polysorb 2, puis plan sous cutané par points séparés polysorb 0 et surjet intradermique résorbable au Monocryl 3/0.
Pansement sec, pas d’immobilisation, cryothérapie avec compression mécanique intermittente pendant 8 heures. Lever avec appui total le jour de l’opération, marche avec appui total deux béquilles.
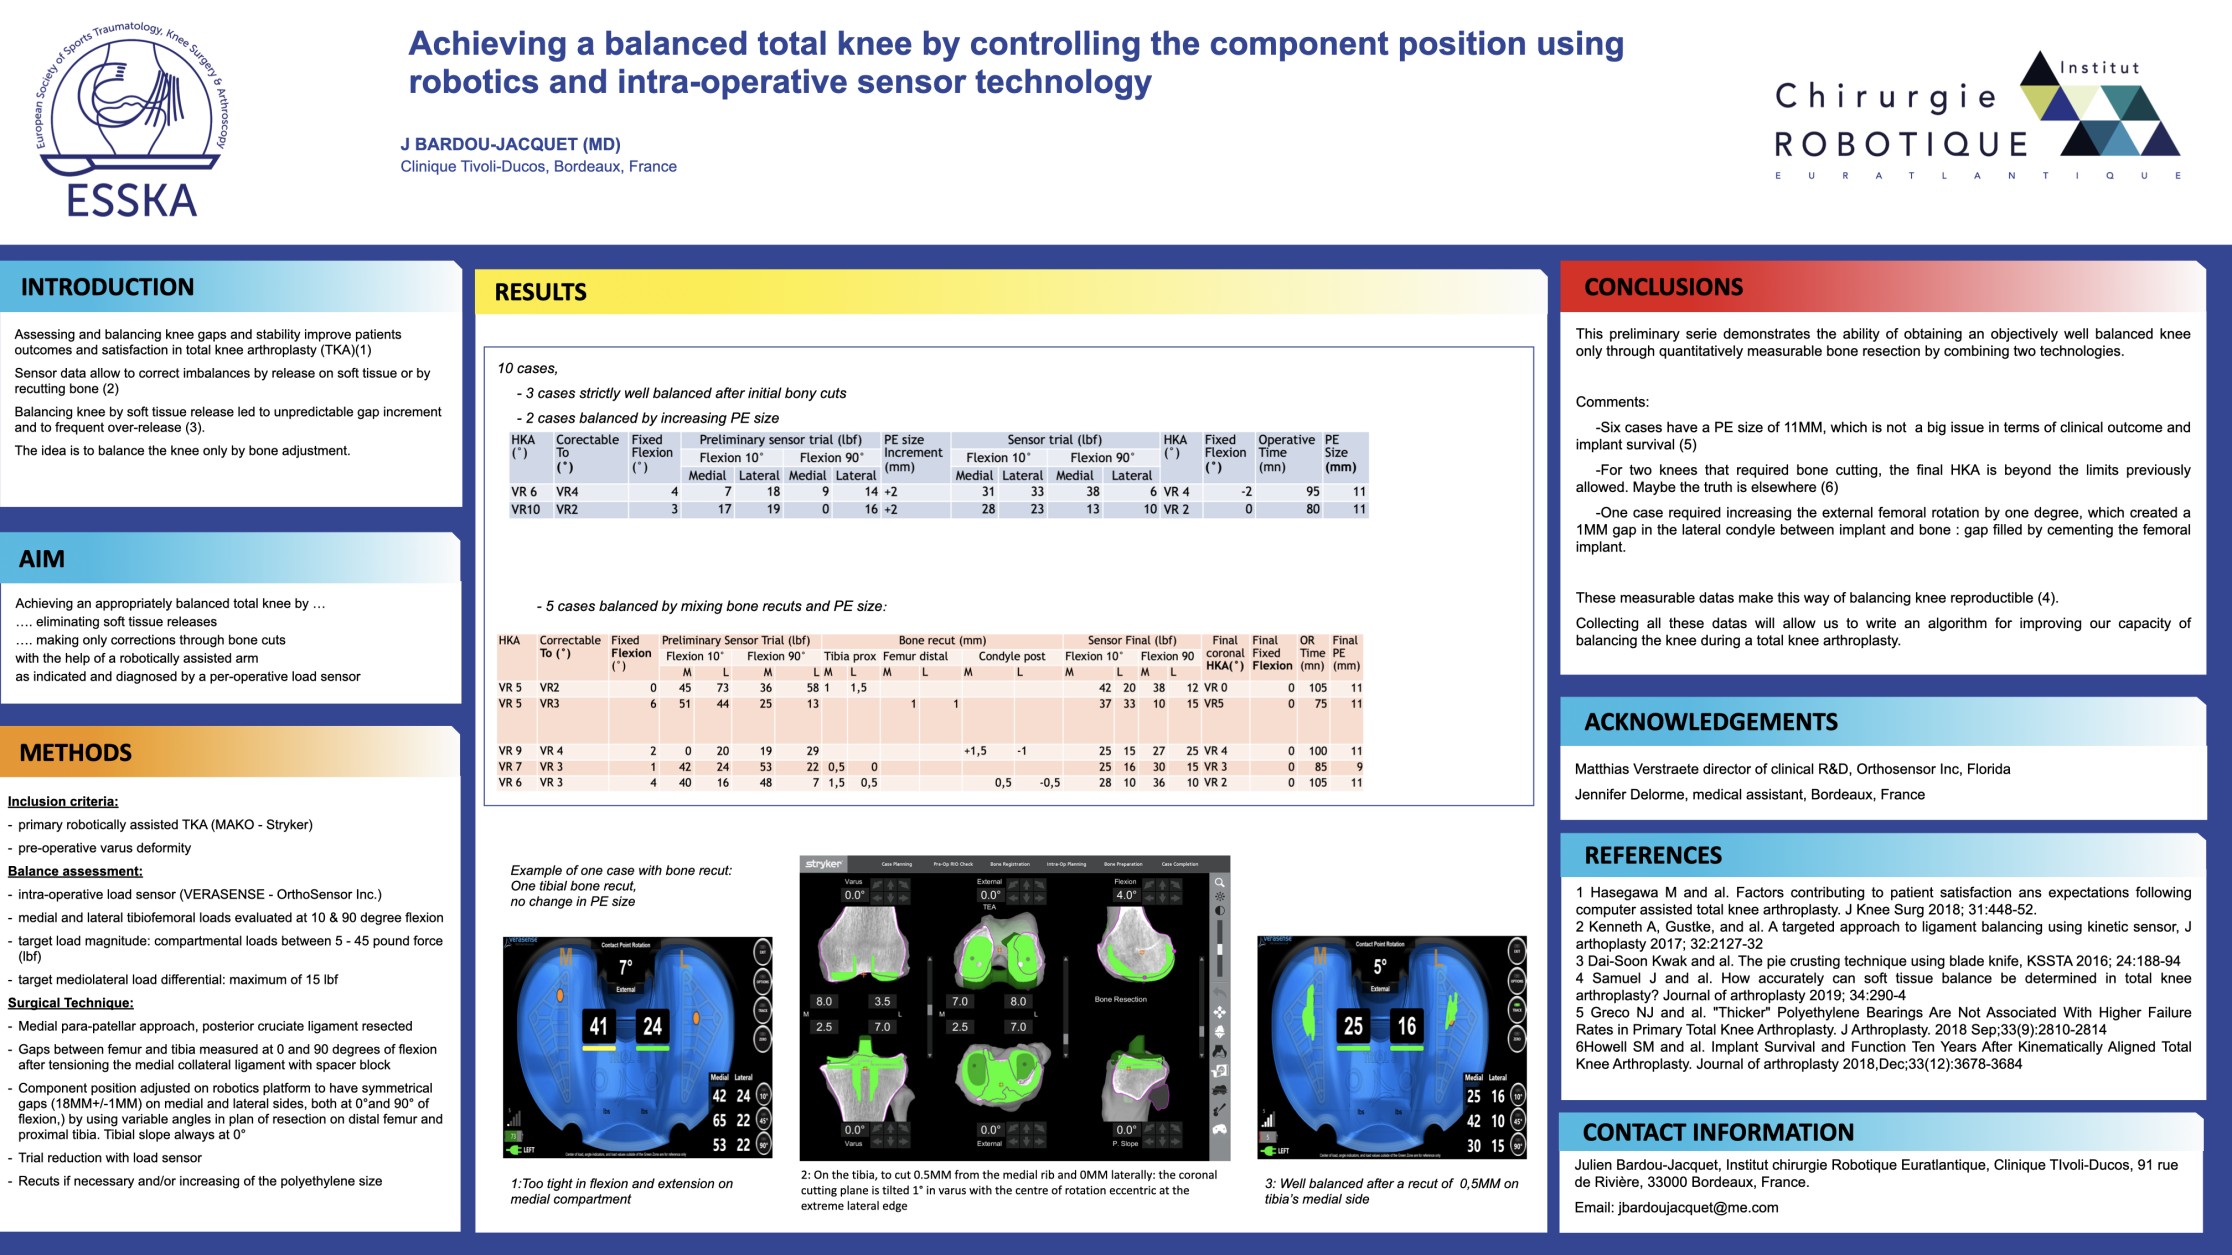
Présentation des 20 premiers cas (ESSKA specialities days Madrid 2019)
Conclusion
La pose d’une prothèse totale de genou en combinant l’utilisation de la robotique et des capteurs de force per opératoires permet d’équilibrer le genou sans aucun geste ligamentaire. Cela permet surtout de rendre le geste quantifiable et reproductible.
On sait que cet équilibre ligamentaire lorsqu’il est est bien réalisé améliore les résultats.
Une étude clinique prospective est en cours de réalisation pour montrer si cette précision améliore la satisfaction des patients.
La combinaison de ces deux technologies permet également de collecter des données objectives per opératoires qui nous permettront d’améliorer nos connaissances sur la pose des prothèses totales de genou.